dilluns, 16 de novembre del 2015

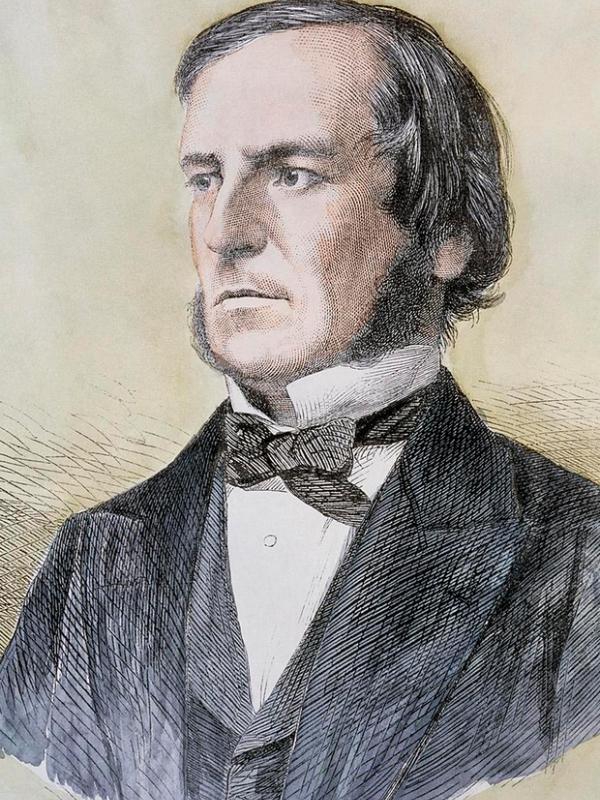
George Boole.


Nació el 2 de noviebre de 1815 en Lincoln, Inglaterra. Falleció el 8 de noviembre de 1864 en Ballintemple, Irlanda.

Matemático británico. Autodidacta, fundó su propia escuela de enseñanza elemental. Publicó diversos artículos sobre la combinación del álgebra y el cálculo, y desarrolló un álgebra propia, que aplicó a la lógica, sosteniendo que ésta debería ser una rama de las Matemáticas, en lugar de la Filosofía. Fue el iniciador de la lógica simbólica, que representa los procesos del razonamiento mediante símbolos matemáticos. Sus trabajos impresionaron a sus colegas de la época, lo que le ganó en 1849 el puesto de profesor del Queen´s College de Cork, que le fue ofrecido a pesar de que no tenía título universitario.

Miembro de una familia venida a menos, George Boole tuvo que desestimar su propósito de hacerse monje al verse obligado a mantener a sus padres. A los dieciséis años enseñaba matemáticas en un colegio privado y más tarde fundó uno propio.

Boole se casó a la edad de cuarenta años y tuvo cinco hijas, a las que no llegó a ver adolescentes.

El famoso buscador Google ha querido homenajear al matemático adornando su 'doodle' con álgebra booleana. En cada letra de Google aparecen divisiones binarias: x AND y, x XOR y, x OR y, Y, NOT y, NOT x.


Google le dedica esta frase: A very happy 11001000th birthday to genius George Boole!


dijous, 12 de novembre del 2015

Ventajas de corriente alterna frente la corriente continua

C. Alterna contra C. Continua
L 
A diferencia de la corriente alterna con la corriente continua, es que la corriente continua circula sólo en un sentido. La corriente alterna (como su nombre lo indica) circula por durante un tiempo en un sentido y después en sentido opuesto, volviéndose a repetir el mismo proceso en forma constante. Este tipo de corriente es la que nos llega a nuestras casas y la usamos para alimentar la TV, el equipo de sonido, la lavadora, la refrigeradora, etc.

La razón del amplio uso de la corriente alterna es por su facilidad de transformación, cualidad de la que carece la corriente continua.
La energía eléctrica viene dada por el producto de la tensión, la intensidad y el tiempo. Dado que la sección de los conductores de las líneas de transporte de energía eléctrica dependen de la intensidad, podemos, mediante un transformador, elevar el voltaje hasta altos valores (alta tensión). Con esto la misma energía puede ser distribuida a largas distancias con bajas intensidades de corriente y, por tanto, con bajas pérdidas por causa del efecto Joule. Una vez en el punto de utilización o en sus cercanías, el voltaje puede ser de nuevo reducido para su uso industrial o doméstico de forma cómoda y segura.

Algunos tipos de ondas periódicas tienen el inconveniente de no tener definida su expresión matemática, por lo que no se puede operar analíticamente con ellas. Por el contrario, la onda senoidal no tiene esta indeterminación matemática y presenta las siguientes ventajas:
La función seno está perfectamente definida mediante su expresión analítica y gráfica. Mediante la teoría de los números complejos se analizan con suma facilidad los circuitos de alterna.
Las ondas periódicas no senoidales se pueden descomponer en suma de una serie de ondas senoidales de diferentes frecuencias que reciben el nombre de armónicos. Esto es una aplicación directa de las series de Fourier.
Se pueden generar con facilidad y en magnitudes de valores elevados para facilitar el transporte de la energía eléctrica.
Su transformación en otras ondas de distinta magnitud se consigue con facilidad mediante la utilización de transformadores.

George Boole


George Boole


Nació el 2 de noviembre de 1815 en Lincoln, Lincolnshire.

Autodidacta, aprendió por su cuenta Latín y Griego. Con 12 años ya era un experto en Latín. Tradujo una oda de Horacio. Su primer contacto con las matemáticas lo tuvo gracias a su padre quién le dio también la afición para la construcción de instrumentos ópticos.

Con 16 años comenzó a ejercer como profesor auxiliar de colegio. En 1835 abrió su propio colegio. Estudió los trabajos de Laplace y Lagrange y se inició en el álgebra. Publicó la solución de ecuaciones diferenciales en el "Transaction of the Royal Society". Gracias a este trabajo le concedieron la medalla de la Real Sociedad.


En el año 1854 publicó Una investigación de las leyes del pensamiento sobre las cuales son basadas las teorías matemáticas de Lógica y Probabilidad. Comienza el álgebra de la lógica llamada Algebra Booleana la cual ahora encuentra aplicación en la construcción de computadores, circuitos eléctricos, etc.

El famoso buscador Google ha querido homenajear al matemático adornando su 'doodle' con álgebra booleana. En cada letra de Google aparecen divisiones binarias: x AND y, x XOR y, x OR y, Y, NOT y, NOT x.


En la frase que le dedica Google : A very happy 11001000th birthday to genius George Boole!


11001000 significaría: 128+64+8 = 200


dijous, 4 de juny del 2015

Robòtica

DESAFÍO ROBOT:

El 8 de Maig del 2015 els alumnes de tecnologia de cuart i primer de batxiller, vam anar a les Ciutats de les arts i les ciències de València, per participar a un concurs de robotíca.
Els robots del Gregori Maians van ser: El vaixell del rei Pef, Paco's robots i Nemon de tapes.
Aquestos robots el que tenien que fer era traure pots negres (persones) i pots blancs (aigua), per a que les "persones no es cremaren".
Aquest es l'enllaç de les fotos del concurs.


Desafío Robot 2015:

El anterior 8 de mayo, se realizó el concurso de robótica "Desafío Robot" en la ciudad de las artes y las ciencias.
El instituto IES Gregori Maians se presentó al concurso en la categoría libre de velocidad y rescate.
Se presentaron tres robots llamados "Nemon de Tapes", "Paco's robot" y "El vaixell del rei Pef".
En la prueba de velocidad consiguieron dar como máximo 5 vueltas, siendo "El vaixell del rei Pef" el que más vueltas dió y en la prueba de rescate el que más latas consiguió sacar pero no llegó a la final.
Se presentaron alumnos de tecnologia de 1ero de bachiller y de 4t de ESO.
Primero programaron los robots y ajustaron los parámetros para presentarse y se prepararon para la prueba de velocidad.
 Mientras esperaban para presentarse a la prueba hubo un problema, un participante de otro instituto chocó con uno de los robots y rompio las pinzas que usaba para la prueba de rescate, por suerte se pudo arreglar y el robot consiguió sacar dos latas. A parte de esos hubo algunos problemas de programación pero salió bastante bien.

Fotos del concurso:
https://plus.google.com/photos/110175358361880775015/albums/6147640824447779329?banner=pwa

dimecres, 3 de juny del 2015

La meua experiència aquest any a Tecnologia

Tecnologia curs 2014- 2015

Aquest any hem aprés moltes , hem viscut un fum de noves experiències i ens em iniciat en el món de la programació amb Arduino:

Inicialment,  per recodar el nostre treball amb el hardware de cursos anterior varem treball la llei d'Ohm, els tipus de corrent... a continuació per saber plasmar els nostres treballs varem treballar amb el full de cálcul on anotarem les dades tretes amb el polímetre.

Una vegada estudiat açò ens obriren un conte de correu del centre i ens iniciareu al moodle i al bloc on podem publicar tots els nostres treballs i experiencies:

Ara amb tot el procés inicial plantejat era ja hora de ficar-nos a programar per aixo ens baixarem  processing per introduirnos el món de la programacio amb els comandaments més bàsics.

Després d'un parell de tasques , és a dir , quan ja enteniem més o menys de que hi anava la cosa començarem perfí amb Arduino:

Cada dia apreniem un comandament, una variable o alguna cosa nova de la programacio amb llenguatge C i l'aplicavem a l'hora de fer treballs com la tira de LEDs, el cotxe fantastic,... amb la protoboard.

Una vegada ja pareixia que sabiem més o menys el que feïem el professor ens contà que haviem de contruïr un robot i programar-lo per que seguira una línia negra per a un a competició a Alcoi:

divendres, 6 de març del 2015

Seguidor de línia amb control PID

EL CONTROL PID

Un PID és un mecanisme de control que calcula la desviació o error entre un valor mesurat i el valor que es vol obtenir, per aplicar una acció correctora que ajusti el procés. L'algorisme de càlcul del control PID es dóna en tres paràmetres diferents: el proporcional, l'integral, i el derivatiu. El valor Proporcional determina la reacció de l'error actual. El integral genera una correcció proporcional a la integral de l'error, això ens assegura que aplicant un esforç de control suficient, l'error de seguiment es redueix a zero. El Derivatiu determina la reacció del temps en què l'error es produeix

Per al correcte funcionament d'un controlador PID que regule un procés o sistema es necessita, almenys:
1. Un sensor, que determini l'estat del sistema
2. Un controlador, que generi el senyal que governa a l'actuador.
3. Un actuador, que modifiqui el sistema de manera controlada

Les tres components d'un controlador PID són: part Proporcional, acció Integral i acció Derivativa
Es pretendrà aconseguir que el bucle de control corregeixi eficaçment i en el mínim temps possible els efectes de les pertorbacions.

·         Kp = Ganancia Proporcional

·         KI = Ganancia Integral

·         Kd = Ganancia Derivativa

Un controlador proporcional (Kp) tindrà l'efecte de reduir el temps d'elevació i reduirà, sense mai eliminar, l'error d'estat estacionari. Un control integral (Ki) tindrà l'efecte d'eliminar l'error d'estat estacionari, però pot resposta transitòria. Un control derivatiu (Kd) tindrà l'efecte d'incrementar l'estabilitat del sistema, reduint el sobrepico, i millorant la resposta transitòria.

Rta a L Cerrado
T.TREPADA
SOBREPICO
T Establecim.
ERROR (SS)
Kp
Baixa
Puja
Poco Camvi
Baixa
Ki
Baixa
Puja
Puja
Elimina
Kd
Poc Camvi
Baixa
Baixa
Poc Camvi


 Aquestes correlacions podrien no ser exactament segures, perquè Kp, Ki, i Kd són dependents entre si. De fet, canviant una d'aquestes variables es pot variar l'efecte de les altres dues. Per aquesta raó, la taula ha de usar-se únicament com a referència quan es determina els valors de Ki, Kp i Kd.

Nosaltres la qual no hem utilitzat a classe és la Ki per que te un marge d'error molt menut el que provoca que el robot no siga fàcil de manipular.


Tot aquest control, algoritmes , equacions, etc, permetexen que el nostre seguidor de linia tinga una gran eficacia ja que en cas de que el robot es desvie de la línea este calcula on pot estar i torna a ella.
Construcció del robot

Construcción del robot

El procés de construcció s’inicià amb la serra eléctrica, varem tallar una làmina roja de poliestilè per fer l’estructura del nostre robotet. La seua característica forma es deu principalment a la búsqueda de la forma aerodinámica i a la disposició que nosaltres pensavem donar-li,  en quant a l’arduino, la batería i els sensors. A continuació va ser el torn de muntar la placa arduino fixà amb dos caragol al la part trasera, cosa que varen fer els de batxillerat , a contenuació triarem els motors, per als cotxes amb placa controladora bona, escollirem els millors al nostre abast, els pololu, mentre que per a les plaques de menys qualitat triarem uns motors del xino. Apegarem els motors , fixarem a la pila per davall de l’arduino amb cinta de doble cara i co´locarem l’interruptor d’arranc .A continuació ens posarem a soldar( quin empastre) amb la protoboard i fixarem els sensors en serie. En col·lcarem 5 per a que l’arduino reconeguera millor on estava la línea i quin era el marge d’error per poder tornar a ella d’una manera més eficaç encara de que sen ixquera. Aquesta placa, com es normal, la posarem a la part d’avantera del robot i d’arrere una roda loca per que els sensors no tocaren el sòl i  tingueren un mal funcionament.

 El “ cervell” del nostre robot, no es altre que la placa arduino que conte la programació i es l’encarregada de de dirigir i fer funcionar la resta de components. Aquesta está conectada a una altra placa contoladora que ho dirigeix tot i aquesta als motos que mouen els cotxe i als sensors, que son els encarregats de controlar la velocitat, la direció , el temps i el sentit del moviment del cotxe. Aquest detecten on hi esta la ratlla mitjançant una leds infrarrojos que envíen llums que reboten contra el sòl i segons el color que siga(la ratlla negra) el sensor detecta un valor un altre , cosa que li pemeteix dirirgit robot. Ademes el 5 sensor de la barra permetixen una major superficie de detecció i fan que el robot inga molt mes ben localitzada la línea i puga seguir i en cas de que ixca puga tornar a ella, cosa que no s’aguera pogut fer amb una dos sensors perqué a la mínima curva tancada el robot pedria la línea i adeu al projecte. I amb tot aquest procés aconseguim el nostre objectiu… Un robot llest per competir al concurs de robòtica d’alcoi i… després d’unes xicotetes millores,  preparat per ser dut a valencia.


Funcionament del Pont en H

Pont en H

Funció:

Permiteix a un motor electric frenar-lo de manera brusca o baix la seua inercia com també girar en ambdos sentit avant i enrere
S’utilitza principalment en convertidors de potencia i  sobretot en robótica.

Composició:

Consta de 4 interruptors que poden ser mecànics o que utilitzen transistors.

Funcionament:

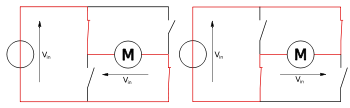
·         Quan l’interruptor S1 i el S4 es  tanquen, el motor gira en avanç,
·         Quan  S2 i S3  es tanquen, el motor gira cap enrere.

 S1 i S2 mai poden tanca-ser a la vegada al igual que S3 i S4 perque açò provocaría un curtcircuit i deixaria de funcionar.

Etapes del funcionament:


S1
S2
S3
S4
Resultat
1
0
0
1
El motor gira en avanç
0
1
1
0
El motor gira en retroces
0
0
0
0
El motor es para baix la seua inercia
1
0
1
0
El motor frena (fast-stop)


Els dos estats bàsics del circuit.