Es mostren els missatges amb l'etiqueta de comentaris Robòtica. Mostrar tots els missatges

divendres, 6 de març del 2015

Seguidor de línia amb control PID

EL CONTROL PID

Un PID és un mecanisme de control que calcula la desviació o error entre un valor mesurat i el valor que es vol obtenir, per aplicar una acció correctora que ajusti el procés. L'algorisme de càlcul del control PID es dóna en tres paràmetres diferents: el proporcional, l'integral, i el derivatiu. El valor Proporcional determina la reacció de l'error actual. El integral genera una correcció proporcional a la integral de l'error, això ens assegura que aplicant un esforç de control suficient, l'error de seguiment es redueix a zero. El Derivatiu determina la reacció del temps en què l'error es produeix

Per al correcte funcionament d'un controlador PID que regule un procés o sistema es necessita, almenys:
1. Un sensor, que determini l'estat del sistema
2. Un controlador, que generi el senyal que governa a l'actuador.
3. Un actuador, que modifiqui el sistema de manera controlada

Les tres components d'un controlador PID són: part Proporcional, acció Integral i acció Derivativa
Es pretendrà aconseguir que el bucle de control corregeixi eficaçment i en el mínim temps possible els efectes de les pertorbacions.

·         Kp = Ganancia Proporcional

·         KI = Ganancia Integral

·         Kd = Ganancia Derivativa

Un controlador proporcional (Kp) tindrà l'efecte de reduir el temps d'elevació i reduirà, sense mai eliminar, l'error d'estat estacionari. Un control integral (Ki) tindrà l'efecte d'eliminar l'error d'estat estacionari, però pot resposta transitòria. Un control derivatiu (Kd) tindrà l'efecte d'incrementar l'estabilitat del sistema, reduint el sobrepico, i millorant la resposta transitòria.

Rta a L Cerrado
T.TREPADA
SOBREPICO
T Establecim.
ERROR (SS)
Kp
Baixa
Puja
Poco Camvi
Baixa
Ki
Baixa
Puja
Puja
Elimina
Kd
Poc Camvi
Baixa
Baixa
Poc Camvi


 Aquestes correlacions podrien no ser exactament segures, perquè Kp, Ki, i Kd són dependents entre si. De fet, canviant una d'aquestes variables es pot variar l'efecte de les altres dues. Per aquesta raó, la taula ha de usar-se únicament com a referència quan es determina els valors de Ki, Kp i Kd.

Nosaltres la qual no hem utilitzat a classe és la Ki per que te un marge d'error molt menut el que provoca que el robot no siga fàcil de manipular.


Tot aquest control, algoritmes , equacions, etc, permetexen que el nostre seguidor de linia tinga una gran eficacia ja que en cas de que el robot es desvie de la línea este calcula on pot estar i torna a ella.

Construcció del robot

Construcción del robot

El procés de construcció s’inicià amb la serra eléctrica, varem tallar una làmina roja de poliestilè per fer l’estructura del nostre robotet. La seua característica forma es deu principalment a la búsqueda de la forma aerodinámica i a la disposició que nosaltres pensavem donar-li,  en quant a l’arduino, la batería i els sensors. A continuació va ser el torn de muntar la placa arduino fixà amb dos caragol al la part trasera, cosa que varen fer els de batxillerat , a contenuació triarem els motors, per als cotxes amb placa controladora bona, escollirem els millors al nostre abast, els pololu, mentre que per a les plaques de menys qualitat triarem uns motors del xino. Apegarem els motors , fixarem a la pila per davall de l’arduino amb cinta de doble cara i co´locarem l’interruptor d’arranc .A continuació ens posarem a soldar( quin empastre) amb la protoboard i fixarem els sensors en serie. En col·lcarem 5 per a que l’arduino reconeguera millor on estava la línea i quin era el marge d’error per poder tornar a ella d’una manera més eficaç encara de que sen ixquera. Aquesta placa, com es normal, la posarem a la part d’avantera del robot i d’arrere una roda loca per que els sensors no tocaren el sòl i  tingueren un mal funcionament.

 El “ cervell” del nostre robot, no es altre que la placa arduino que conte la programació i es l’encarregada de de dirigir i fer funcionar la resta de components. Aquesta está conectada a una altra placa contoladora que ho dirigeix tot i aquesta als motos que mouen els cotxe i als sensors, que son els encarregats de controlar la velocitat, la direció , el temps i el sentit del moviment del cotxe. Aquest detecten on hi esta la ratlla mitjançant una leds infrarrojos que envíen llums que reboten contra el sòl i segons el color que siga(la ratlla negra) el sensor detecta un valor un altre , cosa que li pemeteix dirirgit robot. Ademes el 5 sensor de la barra permetixen una major superficie de detecció i fan que el robot inga molt mes ben localitzada la línea i puga seguir i en cas de que ixca puga tornar a ella, cosa que no s’aguera pogut fer amb una dos sensors perqué a la mínima curva tancada el robot pedria la línea i adeu al projecte. I amb tot aquest procés aconseguim el nostre objectiu… Un robot llest per competir al concurs de robòtica d’alcoi i… després d’unes xicotetes millores,  preparat per ser dut a valencia.


Funcionament del Pont en H

Pont en H

Funció:

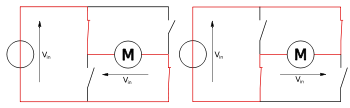
Permiteix a un motor electric frenar-lo de manera brusca o baix la seua inercia com també girar en ambdos sentit avant i enrere
S’utilitza principalment en convertidors de potencia i  sobretot en robótica.

Composició:

Consta de 4 interruptors que poden ser mecànics o que utilitzen transistors.

Funcionament:

·         Quan l’interruptor S1 i el S4 es  tanquen, el motor gira en avanç,
·         Quan  S2 i S3  es tanquen, el motor gira cap enrere.

 S1 i S2 mai poden tanca-ser a la vegada al igual que S3 i S4 perque açò provocaría un curtcircuit i deixaria de funcionar.

Etapes del funcionament:


S1
S2
S3
S4
Resultat
1
0
0
1
El motor gira en avanç
0
1
1
0
El motor gira en retroces
0
0
0
0
El motor es para baix la seua inercia
1
0
1
0
El motor frena (fast-stop)


Els dos estats bàsics del circuit.

divendres, 27 de febrer del 2015

PONT H


PONT EN H

  • Quina funció o utilitat té:
El pont h permitix a un motor elèctric DC girar en ambdos sentits, avanç i retrocés. s'utilitzen en robòtica i com convertidors de potència i estan disponibles als circuits integrats.
  • De què està compost:
Està compost per 4 interruptors.
Quan els interruptors S1 i S4, veuen la primera figura, els interruptors es tanquen, y els S2 i S3 es mantenen oberts s'aplica tensió positiva i el fa girar.
Els interruptors S1 i S2 mai es poden tancar a la vegada per que podria provocar un curt circuit, el mateix passa amb S3 i S4.
  • Explicació dels diferents etapes i els seus estats.
S1S2S3S4RESULTADO
1001El motor gira en avanç.
0110El motor gira en retrocés.
0000El motor s'atura per la seua inèrcia.
1010El motor frena.


dimarts, 16 de desembre del 2014

Galeria fotos construcció robots curs 2014-15

Utilitzant els Àlbums Web de Picasa, he creat aquest àlbum on anirem pujant les fotos que fem durant la construcció dels quatre robots d'aquest curs.

dilluns, 16 de juny del 2014

 Aquest és el video que he fet amb Kdenlive,amb troços de videos gravats amb mòbil i fotos fetes amb mòbil també.


dimecres, 12 de juny del 2013

Campió "Desafiament Robot-2013" a la prova d'habilitat

L'actuació del robot presentat pel Centre Integrat Públic de Formació Professional "Lluís Sunyer" d'Alzira a la prova "Cada ovella amb la seua parella. Aquest robot també va fer una molt bona actuació a la prova de velocitat i va quedar campió de la categoria lliure. Un altre robot del mateix centre va quedar subcampió. Enhorabona!


Desafiament Robot - 2013 als mitjans

Un vídeo-recull de les informacions aparegudes en TV sobre la Cinquena edició del concurs "Desafiament Robot", any 2013.


dimecres, 22 de maig del 2013

Classificació concurs Desafiament Robot 2013 i enquesta

Després de la nostra participació al Concurs Desafiament Robot, ens demanen des de l'organització, la Ciutat de les Arts i les Ciències de València que ompligam aquesta enquesta.

També tenim les classificacions:

A la web del Desafiament Robot a la CAC, també les teniu.
Comparant les diferents classificacions la meua opinió personal és que no ens ha fet justícia el lloc en que em quedat. Considere que s'ha valorat poc l'esforç que representa el participar en la categoria Lliure, on t'ho has de fer tot a ma i que competeixes amb molts IES de Cicles Formatius, amb més recursos i mitjans i amb alumnes que estan estudiant específicament temes de autòmats programables, programació, electrònica i control i automatització. També crec que està poc valorada la especial dificultat de la prova d'aparellament respecte a l'altra de merament velocitat.

El curs vinent procurarem fer-ho millor!!

dijous, 9 de maig del 2013

Prova de Wall-E | Prova de velocitat |

Ací teniu un vídeo que vam gravar el passat dia 8-5-2013 i que va constar de la primera prova del nostre robot per a participar al concurs i tot ha anat perfecte per ara, el robot està funcionant. També vam fer la prova de si agafa el pot mentre anava en marxa, encara que no ixca al vídeo, i tot perfecte.
Ací teniu el vídeo:


Té molt poca velocitat, però com es diu al vídeo, és millor que acabe la prova a que la velocitat siga massa ràpida i se'n ixca. 

Esperem tots els creadors del robot que us agrade el vídeo i que guanyem alguna prova. 
Jeroni Sais
Cristina Espí
Maria Costa
Cristina Huertas
Jaume Morera 

Prototip Roboduino amb sensors IR Sharp

Una vegada canviats els medidors de distància per ultra-sons HC-SR04 pels basats en reflexió IR Sharp GP2D120, el robodiuno té aquesta pinta:


divendres, 3 de maig del 2013

Problemes amb el sonar HC-SR04

Durant aquest llarg pont del primer de maig he estat avançant amb el gregoriduino i el programa per "emparellar" els pots.
Després de moltes provatures i molts programes de prova, per vore com fer funcionar el detector de pots basat en el sonar HC-SR04 i la llibreria newping(), estic quasi decidit a tornar a fer servir els sensors per IR Sharp!!!
El problema és que el sonar i la llibreria funcionen perfectes, però quan estan els motors en marxa, el gir d'aquests em provoca interferències i lectures del sensor d'ultrasons absolutament erràtiques!!! Hi ha molts exemples d'aquest mateix problema per internet.
He arribat a la conclusió que les interferències han de ser de tipus electromagnètic, ja que:
  • No són degudes a vibracions mecàniques dels motors, ja que he fet proves amb el sensor "a l'aire", completament aïllat mecànicament dels motors i tenia lectures falses.
  • Els motors són alimentats per unes piles diferents que la resta de l'electrònica, per part no poden ser fallos de falta de potència. A més, el programa continua funcionant, una fallada per manca de potència provocaria que el programa es parara o es tornara boig.
  • Si desconnecte la pila dels motors o els mateixos motors, tot funciona OK.

dimarts, 30 d’abril del 2013

Roboduino amb sónar

Un dels prototips Roboduinos ja bastant acabat, amb un radar detector de pots basat en el sensor de distància per ultra-sons HC-SR04. 
En aquest vídeo es veu com fa la prova del seguidor de línia, el sónar no s'utilitza ací. Ja està també alimentat amb dos packs diferents de piles: un pack alimenta únicament els motors i l'altre tota la resta de l'electrònica.

dilluns, 22 d’abril del 2013

Prova Gregoriduino com a seguidor de línia

Una vegada solucionats els problemes del post anterior en un dels prototips, vam connectar l'electrònica imprescindible i el vam provar com a seguidor de línia. Aquest va ser el resultat de la prova:


Problemes detectats:

  1. Al vídeo es veu un cable que és el de l'alimentador. Quan l'alimentàvem amb piles, fallava molt. El problema era que quan els motors canviaven de velocitat (per girar el robot), demanaven tant de corrent que la tensió baixava molt, quedant-se l'arduino penjat. La solució serà alimentar els motors amb unes piles i la resta de l'electrònica amb unes altres.
  2. De vegades la polsació del polsador "rebotava" i era com si ja l'hagueres polsat dues vegades, posant-se en marxa de seguida. Caldrà posar un petit retard en el bucle de comprovació del polsador per evitar aquests rebots.
  3. Cal afinar i ajustar tant la velocitat de "creuer" com la de gir i el mode de gir. Segurament que quan "detecte ratlla" estiga uns quants microsegons girant, no només fins que deixe de "tocar ratlla", així girarà més temps i s'allunyarà de la ratlla. També provar si va millor girant frenant una de les rodes que no fent-la girar arrere com ara.

dimarts, 26 de març del 2013

Robots Gregoriduino

Amb l'objectiu de participar al concurs Desafiament Robot 2013, a classe de Tecnologia de 4t ESO i a Tecnologia Industrial de 1r  de Batxillerat hem començat a dissenyar i construir uns robots basats en la placa controladora Arduino i els hem batejat com  Gregoriduinos.
Un dels prototips que tenim fins ara té l'aspecte de la fotografia:


L'hem muntat ràpidament i hem connectat els sensors i els motors de manera provisional per fer proves, hem programat un primer programa seguidor de línia i ens hem adonat de dos problemes:

    1. Els motors tenen poca reducció. Aleshores el robot corre massa ràpid o li has de reduir tant la tensió als motors que casi no tenen força. Açò no té una solució senzilla a banda de canviar els motors per altres amb major reducció.
    2. Els sensors estan posats alineats amb l'eix de les dues rodes. Per tant, quan es trepitja la línia per un sensor, el robot, al girar, no pot deixar de trepitjar-la i funciona malament el seguidor de línia. Per solucionar això posarem els sensors a l'altra part del motor i el canviarem d'orientació, fent-lo de tracció al darrere.

dimarts, 27 de març del 2012

Participació a "Desafiament Robot 2011"

Ara que he tingut una mica de temps, he pogut editar aquest vídeo sobre la participació dels alumnes de Tecnologia de 4T d'ESO del curs passat 10-11 a la 3ª edició del concurs de robòtica "Desafiament Robot", que va tindre lloc el passat mes d'abril de 2011 a la Ciutat de les Arts i les Ciències de València.
No obtinguérem cap guardó, però la participació va ser molt gratificant i satisfactòria, donat el material de que vam disposar per construir els nostres "Babuinos".