dijous, 4 de juny del 2015

Desafío Robot 2015:

El anterior 8 de mayo, se realizó el concurso de robótica "Desafío Robot" en la ciudad de las artes y las ciencias.
El instituto IES Gregori Maians se presentó al concurso en la categoría libre de velocidad y rescate.
Se presentaron tres robots llamados "Nemon de Tapes", "Paco's robot" y "El vaixell del rei Pef".
En la prueba de velocidad consiguieron dar como máximo 5 vueltas, siendo "El vaixell del rei Pef" el que más vueltas dió y en la prueba de rescate el que más latas consiguió sacar pero no llegó a la final.
Se presentaron alumnos de tecnologia de 1ero de bachiller y de 4t de ESO.
Primero programaron los robots y ajustaron los parámetros para presentarse y se prepararon para la prueba de velocidad.
 Mientras esperaban para presentarse a la prueba hubo un problema, un participante de otro instituto chocó con uno de los robots y rompio las pinzas que usaba para la prueba de rescate, por suerte se pudo arreglar y el robot consiguió sacar dos latas. A parte de esos hubo algunos problemas de programación pero salió bastante bien.

Fotos del concurso:
https://plus.google.com/photos/110175358361880775015/albums/6147640824447779329?banner=pwa

dimecres, 3 de juny del 2015

La meua experiència aquest any a Tecnologia

Tecnologia curs 2014- 2015

Aquest any hem aprés moltes , hem viscut un fum de noves experiències i ens em iniciat en el món de la programació amb Arduino:

Inicialment,  per recodar el nostre treball amb el hardware de cursos anterior varem treball la llei d'Ohm, els tipus de corrent... a continuació per saber plasmar els nostres treballs varem treballar amb el full de cálcul on anotarem les dades tretes amb el polímetre.

Una vegada estudiat açò ens obriren un conte de correu del centre i ens iniciareu al moodle i al bloc on podem publicar tots els nostres treballs i experiencies:

Ara amb tot el procés inicial plantejat era ja hora de ficar-nos a programar per aixo ens baixarem  processing per introduirnos el món de la programacio amb els comandaments més bàsics.

Després d'un parell de tasques , és a dir , quan ja enteniem més o menys de que hi anava la cosa començarem perfí amb Arduino:

Cada dia apreniem un comandament, una variable o alguna cosa nova de la programacio amb llenguatge C i l'aplicavem a l'hora de fer treballs com la tira de LEDs, el cotxe fantastic,... amb la protoboard.

Una vegada ja pareixia que sabiem més o menys el que feïem el professor ens contà que haviem de contruïr un robot i programar-lo per que seguira una línia negra per a un a competició a Alcoi:

divendres, 6 de març del 2015

Seguidor de línia amb control PID

EL CONTROL PID

Un PID és un mecanisme de control que calcula la desviació o error entre un valor mesurat i el valor que es vol obtenir, per aplicar una acció correctora que ajusti el procés. L'algorisme de càlcul del control PID es dóna en tres paràmetres diferents: el proporcional, l'integral, i el derivatiu. El valor Proporcional determina la reacció de l'error actual. El integral genera una correcció proporcional a la integral de l'error, això ens assegura que aplicant un esforç de control suficient, l'error de seguiment es redueix a zero. El Derivatiu determina la reacció del temps en què l'error es produeix

Per al correcte funcionament d'un controlador PID que regule un procés o sistema es necessita, almenys:
1. Un sensor, que determini l'estat del sistema
2. Un controlador, que generi el senyal que governa a l'actuador.
3. Un actuador, que modifiqui el sistema de manera controlada

Les tres components d'un controlador PID són: part Proporcional, acció Integral i acció Derivativa
Es pretendrà aconseguir que el bucle de control corregeixi eficaçment i en el mínim temps possible els efectes de les pertorbacions.

·         Kp = Ganancia Proporcional

·         KI = Ganancia Integral

·         Kd = Ganancia Derivativa

Un controlador proporcional (Kp) tindrà l'efecte de reduir el temps d'elevació i reduirà, sense mai eliminar, l'error d'estat estacionari. Un control integral (Ki) tindrà l'efecte d'eliminar l'error d'estat estacionari, però pot resposta transitòria. Un control derivatiu (Kd) tindrà l'efecte d'incrementar l'estabilitat del sistema, reduint el sobrepico, i millorant la resposta transitòria.

Rta a L Cerrado
T.TREPADA
SOBREPICO
T Establecim.
ERROR (SS)
Kp
Baixa
Puja
Poco Camvi
Baixa
Ki
Baixa
Puja
Puja
Elimina
Kd
Poc Camvi
Baixa
Baixa
Poc Camvi


 Aquestes correlacions podrien no ser exactament segures, perquè Kp, Ki, i Kd són dependents entre si. De fet, canviant una d'aquestes variables es pot variar l'efecte de les altres dues. Per aquesta raó, la taula ha de usar-se únicament com a referència quan es determina els valors de Ki, Kp i Kd.

Nosaltres la qual no hem utilitzat a classe és la Ki per que te un marge d'error molt menut el que provoca que el robot no siga fàcil de manipular.


Tot aquest control, algoritmes , equacions, etc, permetexen que el nostre seguidor de linia tinga una gran eficacia ja que en cas de que el robot es desvie de la línea este calcula on pot estar i torna a ella.

Construcció del robot

Construcción del robot

El procés de construcció s’inicià amb la serra eléctrica, varem tallar una làmina roja de poliestilè per fer l’estructura del nostre robotet. La seua característica forma es deu principalment a la búsqueda de la forma aerodinámica i a la disposició que nosaltres pensavem donar-li,  en quant a l’arduino, la batería i els sensors. A continuació va ser el torn de muntar la placa arduino fixà amb dos caragol al la part trasera, cosa que varen fer els de batxillerat , a contenuació triarem els motors, per als cotxes amb placa controladora bona, escollirem els millors al nostre abast, els pololu, mentre que per a les plaques de menys qualitat triarem uns motors del xino. Apegarem els motors , fixarem a la pila per davall de l’arduino amb cinta de doble cara i co´locarem l’interruptor d’arranc .A continuació ens posarem a soldar( quin empastre) amb la protoboard i fixarem els sensors en serie. En col·lcarem 5 per a que l’arduino reconeguera millor on estava la línea i quin era el marge d’error per poder tornar a ella d’una manera més eficaç encara de que sen ixquera. Aquesta placa, com es normal, la posarem a la part d’avantera del robot i d’arrere una roda loca per que els sensors no tocaren el sòl i  tingueren un mal funcionament.

 El “ cervell” del nostre robot, no es altre que la placa arduino que conte la programació i es l’encarregada de de dirigir i fer funcionar la resta de components. Aquesta está conectada a una altra placa contoladora que ho dirigeix tot i aquesta als motos que mouen els cotxe i als sensors, que son els encarregats de controlar la velocitat, la direció , el temps i el sentit del moviment del cotxe. Aquest detecten on hi esta la ratlla mitjançant una leds infrarrojos que envíen llums que reboten contra el sòl i segons el color que siga(la ratlla negra) el sensor detecta un valor un altre , cosa que li pemeteix dirirgit robot. Ademes el 5 sensor de la barra permetixen una major superficie de detecció i fan que el robot inga molt mes ben localitzada la línea i puga seguir i en cas de que ixca puga tornar a ella, cosa que no s’aguera pogut fer amb una dos sensors perqué a la mínima curva tancada el robot pedria la línea i adeu al projecte. I amb tot aquest procés aconseguim el nostre objectiu… Un robot llest per competir al concurs de robòtica d’alcoi i… després d’unes xicotetes millores,  preparat per ser dut a valencia.


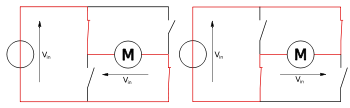
Funcionament del Pont en H

Pont en H

Funció:

Permiteix a un motor electric frenar-lo de manera brusca o baix la seua inercia com també girar en ambdos sentit avant i enrere
S’utilitza principalment en convertidors de potencia i  sobretot en robótica.

Composició:

Consta de 4 interruptors que poden ser mecànics o que utilitzen transistors.

Funcionament:

·         Quan l’interruptor S1 i el S4 es  tanquen, el motor gira en avanç,
·         Quan  S2 i S3  es tanquen, el motor gira cap enrere.

 S1 i S2 mai poden tanca-ser a la vegada al igual que S3 i S4 perque açò provocaría un curtcircuit i deixaria de funcionar.

Etapes del funcionament:


S1
S2
S3
S4
Resultat
1
0
0
1
El motor gira en avanç
0
1
1
0
El motor gira en retroces
0
0
0
0
El motor es para baix la seua inercia
1
0
1
0
El motor frena (fast-stop)


Els dos estats bàsics del circuit.

divendres, 27 de febrer del 2015

PONT H


PONT EN H

  • Quina funció o utilitat té:
El pont h permitix a un motor elèctric DC girar en ambdos sentits, avanç i retrocés. s'utilitzen en robòtica i com convertidors de potència i estan disponibles als circuits integrats.
  • De què està compost:
Està compost per 4 interruptors.
Quan els interruptors S1 i S4, veuen la primera figura, els interruptors es tanquen, y els S2 i S3 es mantenen oberts s'aplica tensió positiva i el fa girar.
Els interruptors S1 i S2 mai es poden tancar a la vegada per que podria provocar un curt circuit, el mateix passa amb S3 i S4.
  • Explicació dels diferents etapes i els seus estats.
S1S2S3S4RESULTADO
1001El motor gira en avanç.
0110El motor gira en retrocés.
0000El motor s'atura per la seua inèrcia.
1010El motor frena.


dimarts, 16 de desembre del 2014

Galeria fotos construcció robots curs 2014-15

Utilitzant els Àlbums Web de Picasa, he creat aquest àlbum on anirem pujant les fotos que fem durant la construcció dels quatre robots d'aquest curs.

dijous, 13 de novembre del 2014

dilluns, 3 de novembre del 2014

dijous, 16 d’octubre del 2014

Joc de Scratch

El meu joc de Scratch que m'ha tardat unes 4 hores en fer, espere que us agrade.
El joc esta aci
http://scratch.mit.edu/projects/30064732/

Per a jugar, mou el martell amb el ratoli i pega amb la tecla d'espai.

Com es simplement la segona vegada que utilitse el Scratch, vaig tindre que mirar alguns tutorials en youtube i realment ferhode manera proba-eror.  Ho que va tardar tant era anar per totes les vinyetes i adivinar el que fa cadascuna.
AidanJ